










現在のタグ:joint actuators
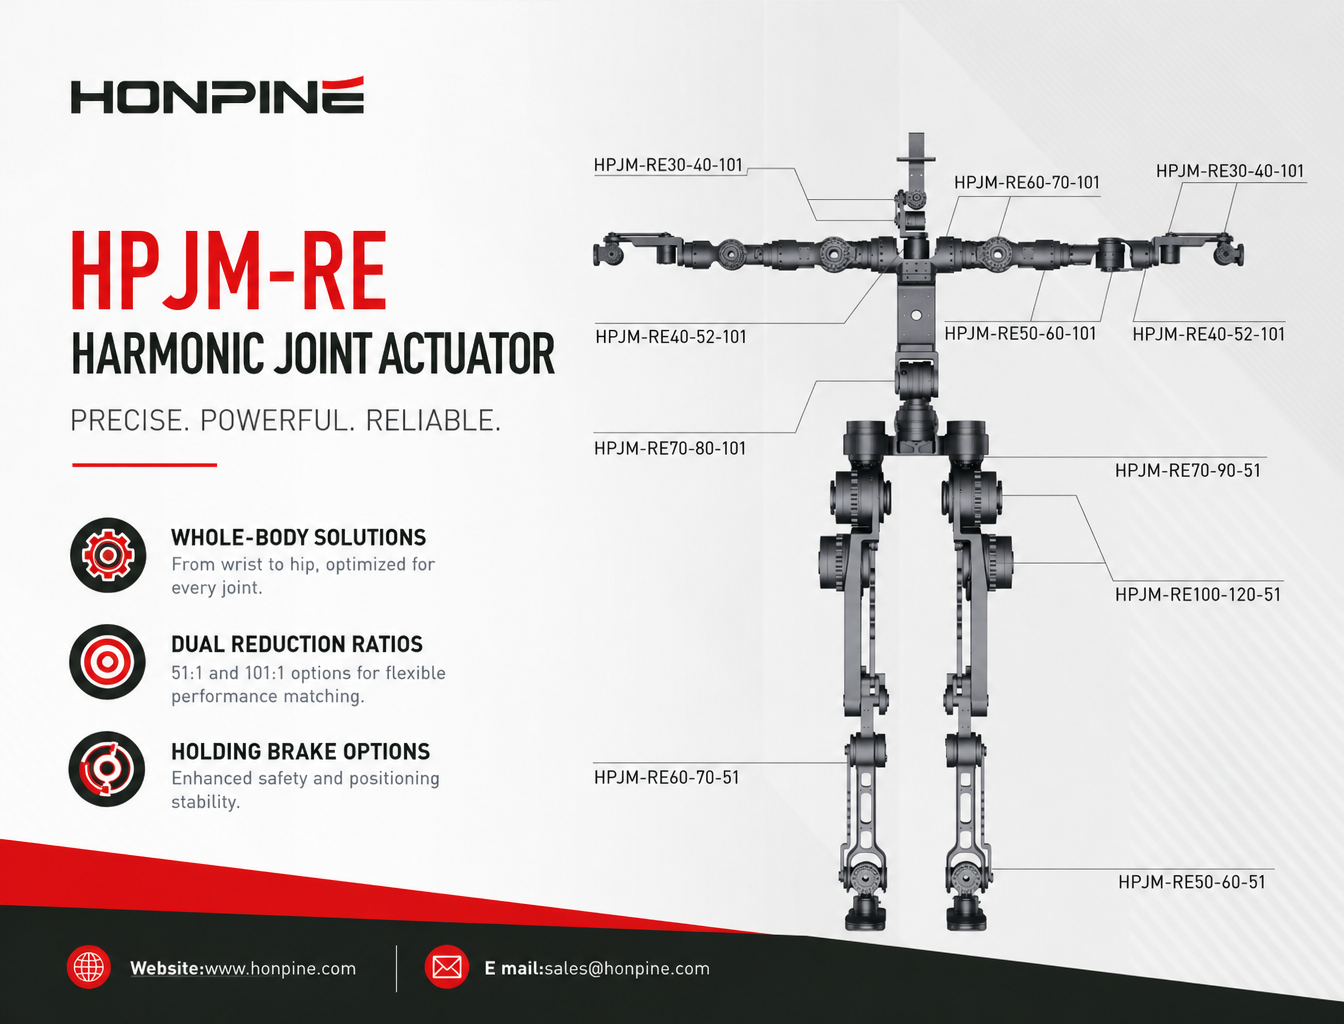
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
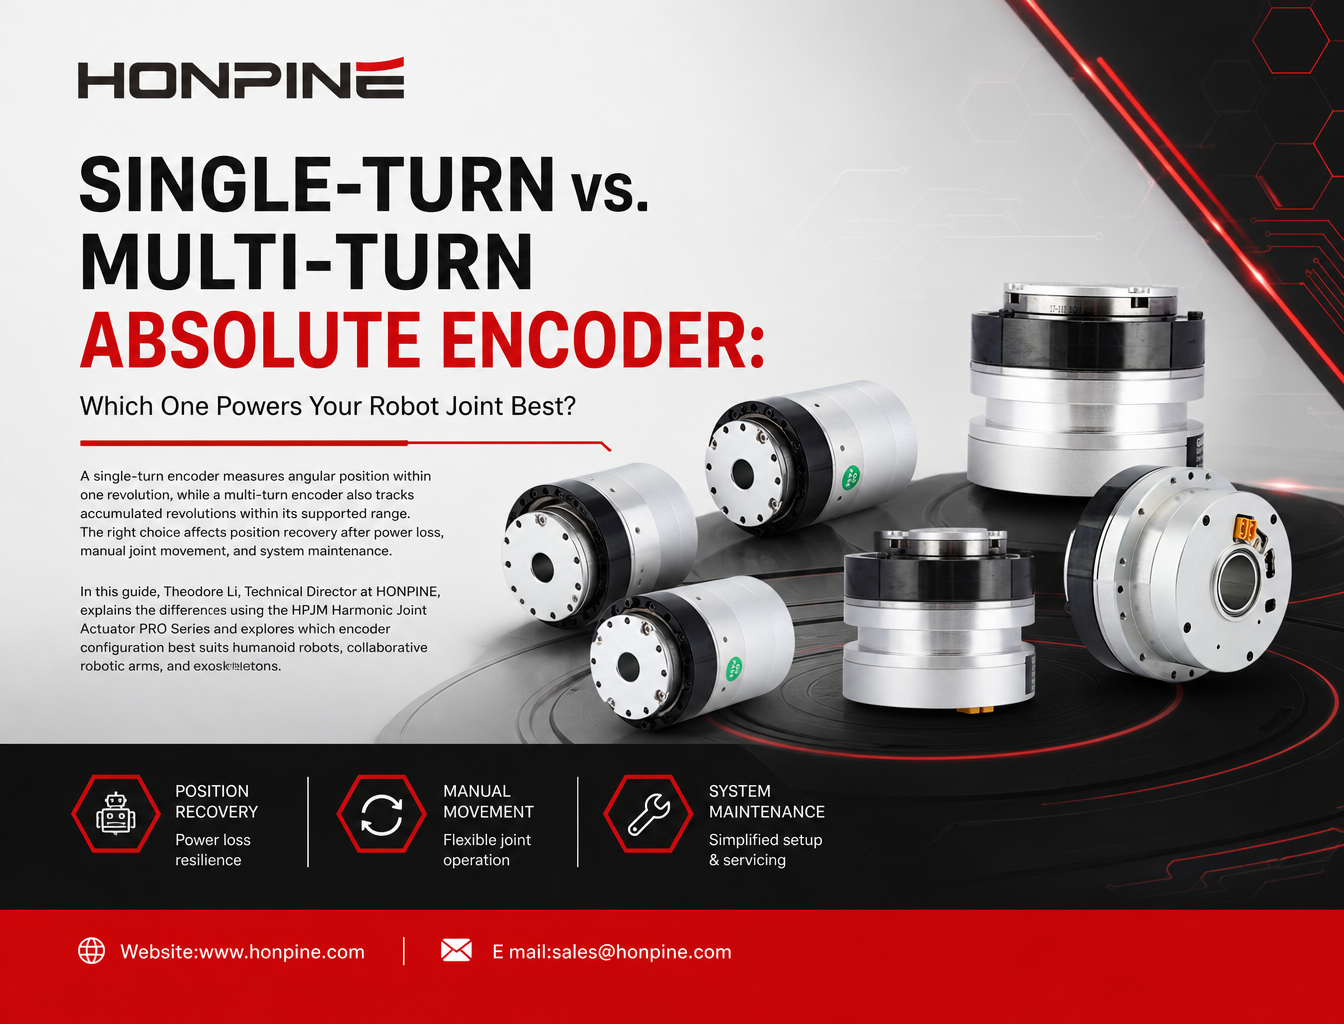
- ロボット関節モジュール向けシングルターン絶対エンコーダとマルチターン絶対エンコーダ:選び方このガイドでは、ロボット関節モジュール向けのシングルターン絶対エンコーダとマルチターン絶対エンコーダを比較し、位置フィードバック、電源オフ時の位置保持、メンテナンス要件の違いを解説します。HONPINE HPJM Harmonic Joint Actuator PRO Seriesを例に、ヒューマノイドロボット、協働ロボットアーム、外骨格向けに適切なエンコーダ構成を選ぶ方法をご紹介します。
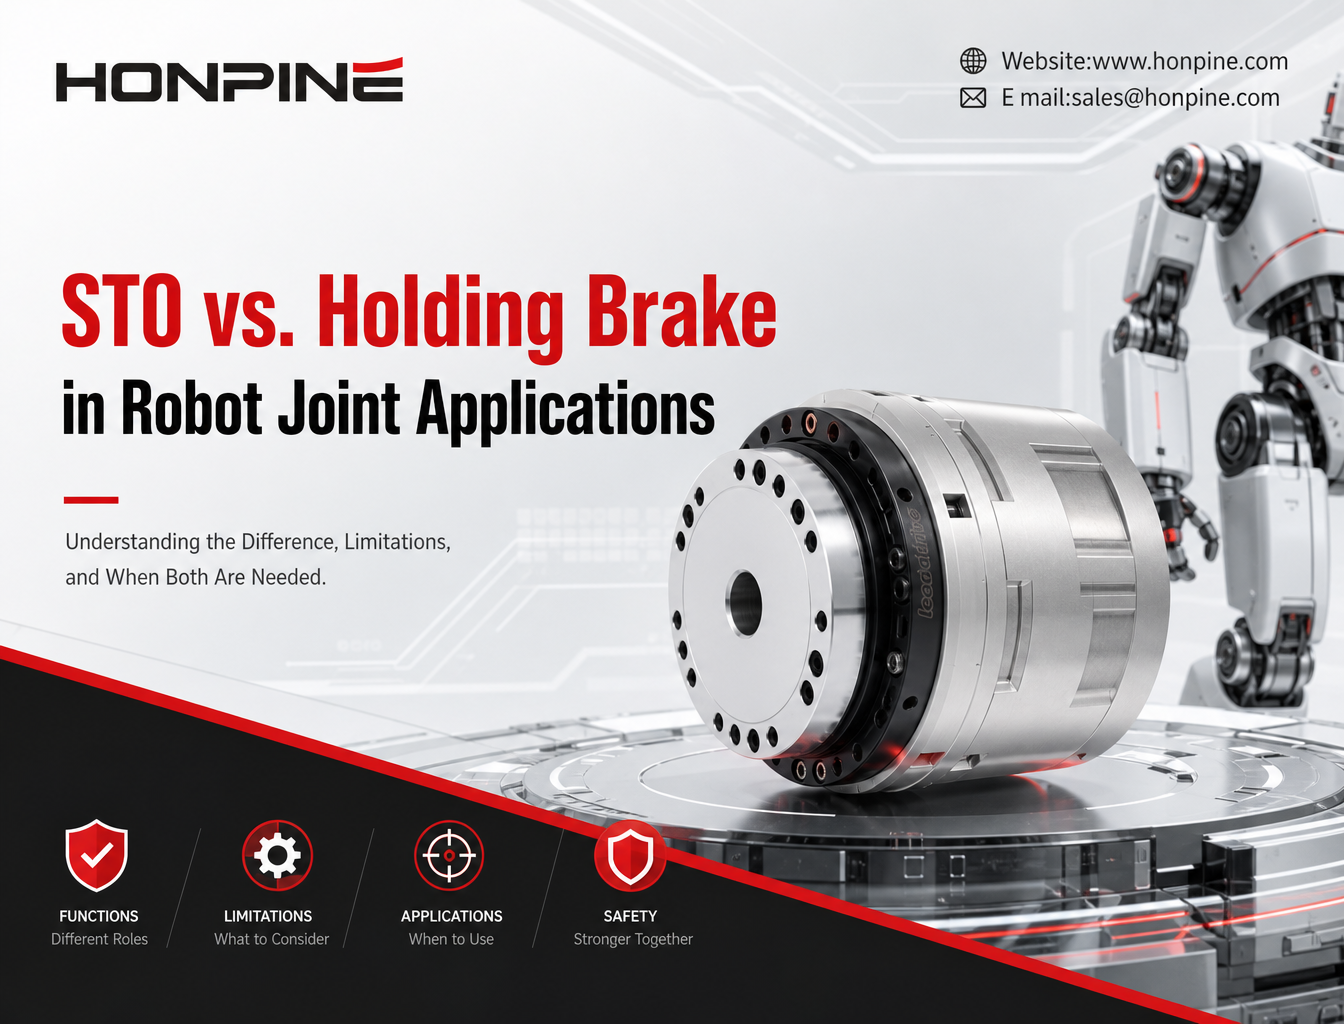
- ロボット関節モジュールにおけるSTOと保持ブレーキの違い:ロボットの安全制御における役割とは?STO(Safe Torque Off)と保持ブレーキは、ロボット関節の安全性において異なる役割を果たします。STOはモーターが駆動トルクを発生するのを防ぐ一方、保持ブレーキは関節の動きを機械的に抑え、モーターが無効になった際に負荷を保持します。ヒューマノイドロボット、協働ロボット、産業オートメーション向けのロボット関節モジュールを選定するうえで、この違いを理解することは不可欠です。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、これらの機能の仕組みと制約、そしてHONPINE HAGシリーズのようなハーモニック一体型関節アクチュエーターで両方を検討すべきケースについて解説します。
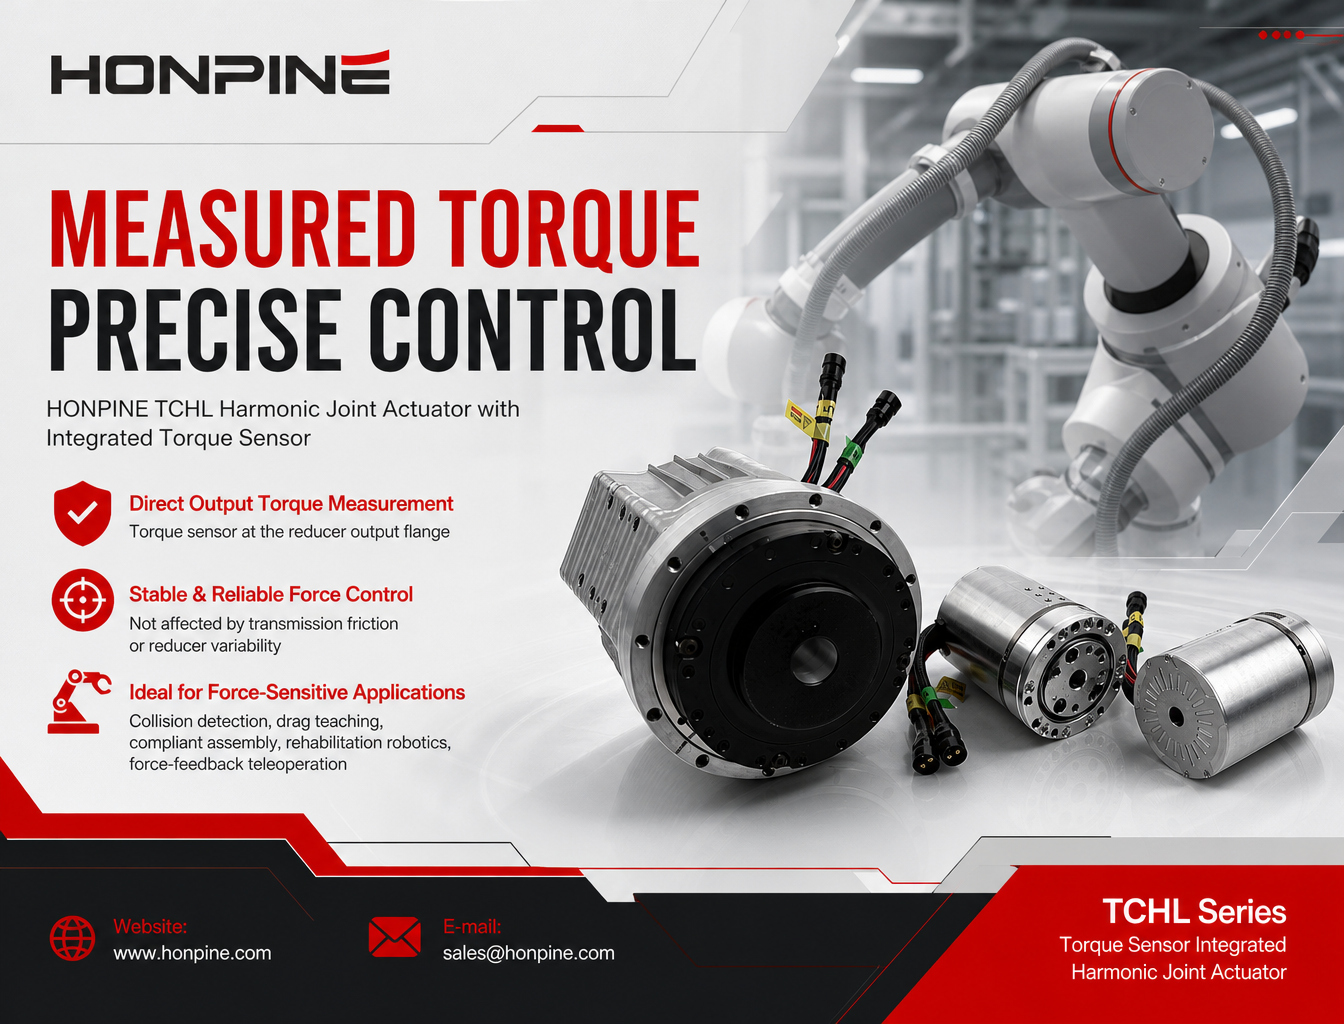
- トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。

{item.title}
{item.description}




