










現在のタグ:遊星減速機
 リチウム電池製造用ロボットアームのハーモニック減速機とRV減速機:関節ごとの選定ガイドリチウム電池工場でロボットアーム用減速機を選定する際、重要なのは「最適な」ギアボックスを一つ見つけることではなく、関節ごとに役割を分担することです。剛性、耐衝撃性、長寿命が最も重要な肩と肘(J1~J3)にはRV減速機を、バックラッシのほぼゼロ、高いトルク密度、軽量性が位置決め精度を左右する手首(J4~J6)にはハーモニック減速機を使用します。長距離の直交座標搬送には、低コストの遊星ギアボックスが適しています。リチウム電池の製造では、さらに厳しい3つの条件が加わります。極めて高い繰り返し精度(±0.02–0.05 mm)、24/7の高稼働率、そして金属粒子による汚染を一切許容しないことです。本ガイドでは、関節ごとの選定の考え方を解説し、3種類の減速機を比較するとともに、各工程における一般的な構成を示します。
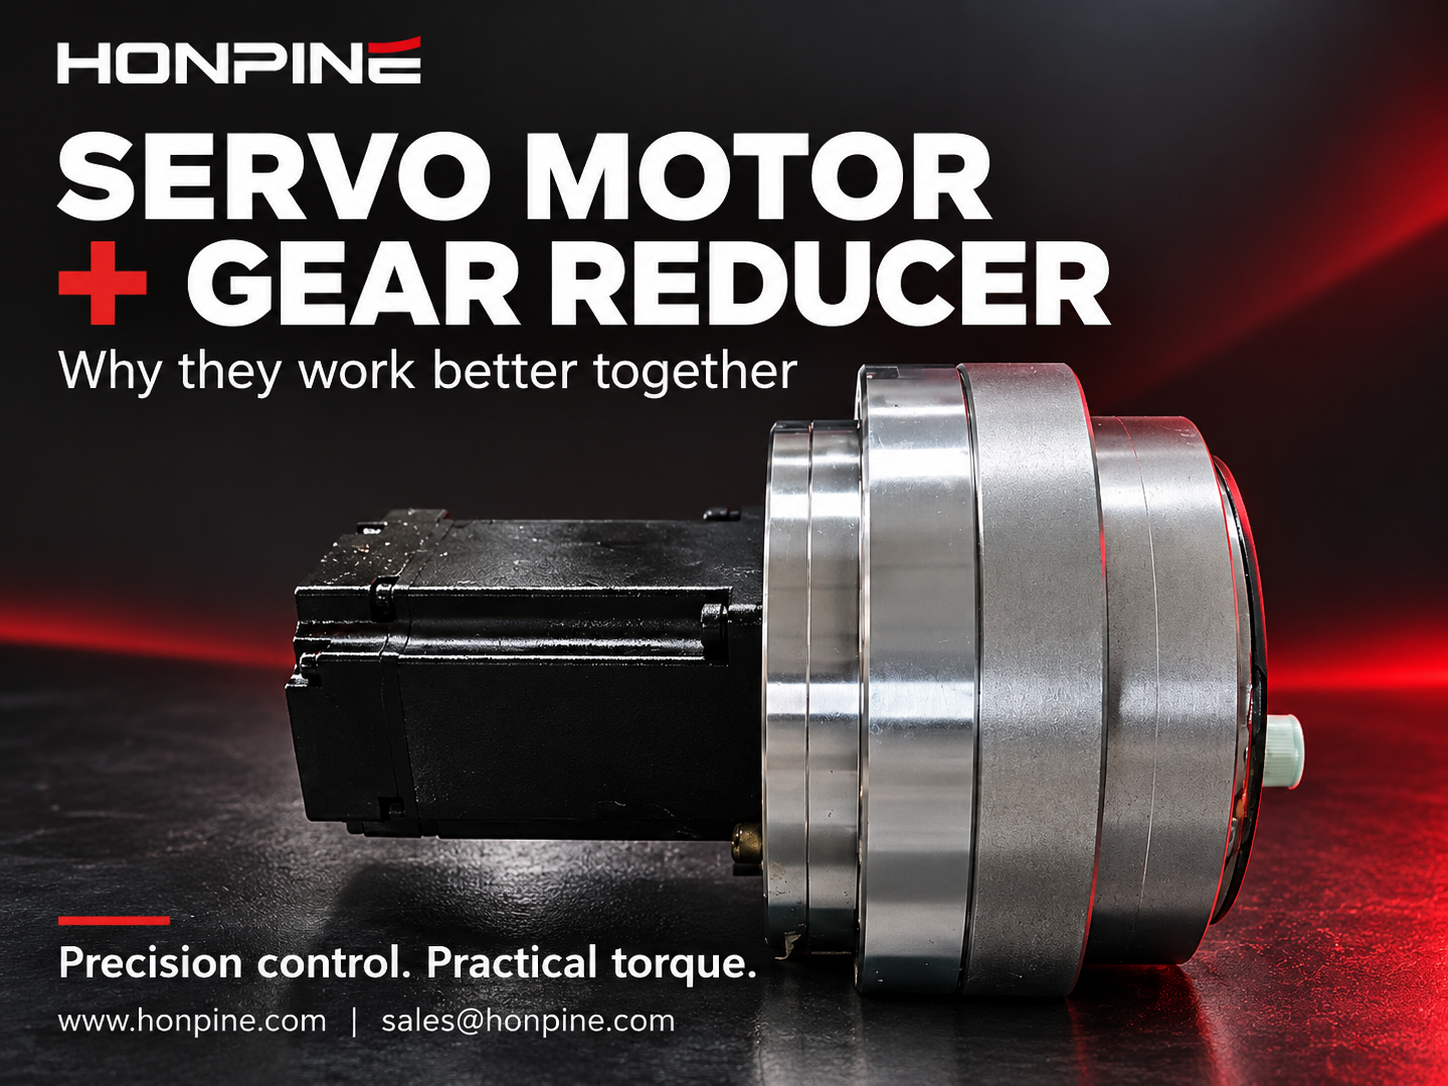
- サーボモーターと減速機はなぜ理想的な組み合わせなのか?サーボモーターは高速かつ高精度なモーション制御を実現し、減速機は負荷に合わせて速度とトルクを調整します。このガイドでは、トルクの増幅、モーター側から見た慣性の低減、理論上の位置分解能の向上を通じて、サーボモーターと減速機がどのように連携するかを解説します。慣性マッチング、バックラッシ、ねじり剛性、減速比が、ロボット工学や産業オートメーションの性能にどのように影響するかをご紹介します。
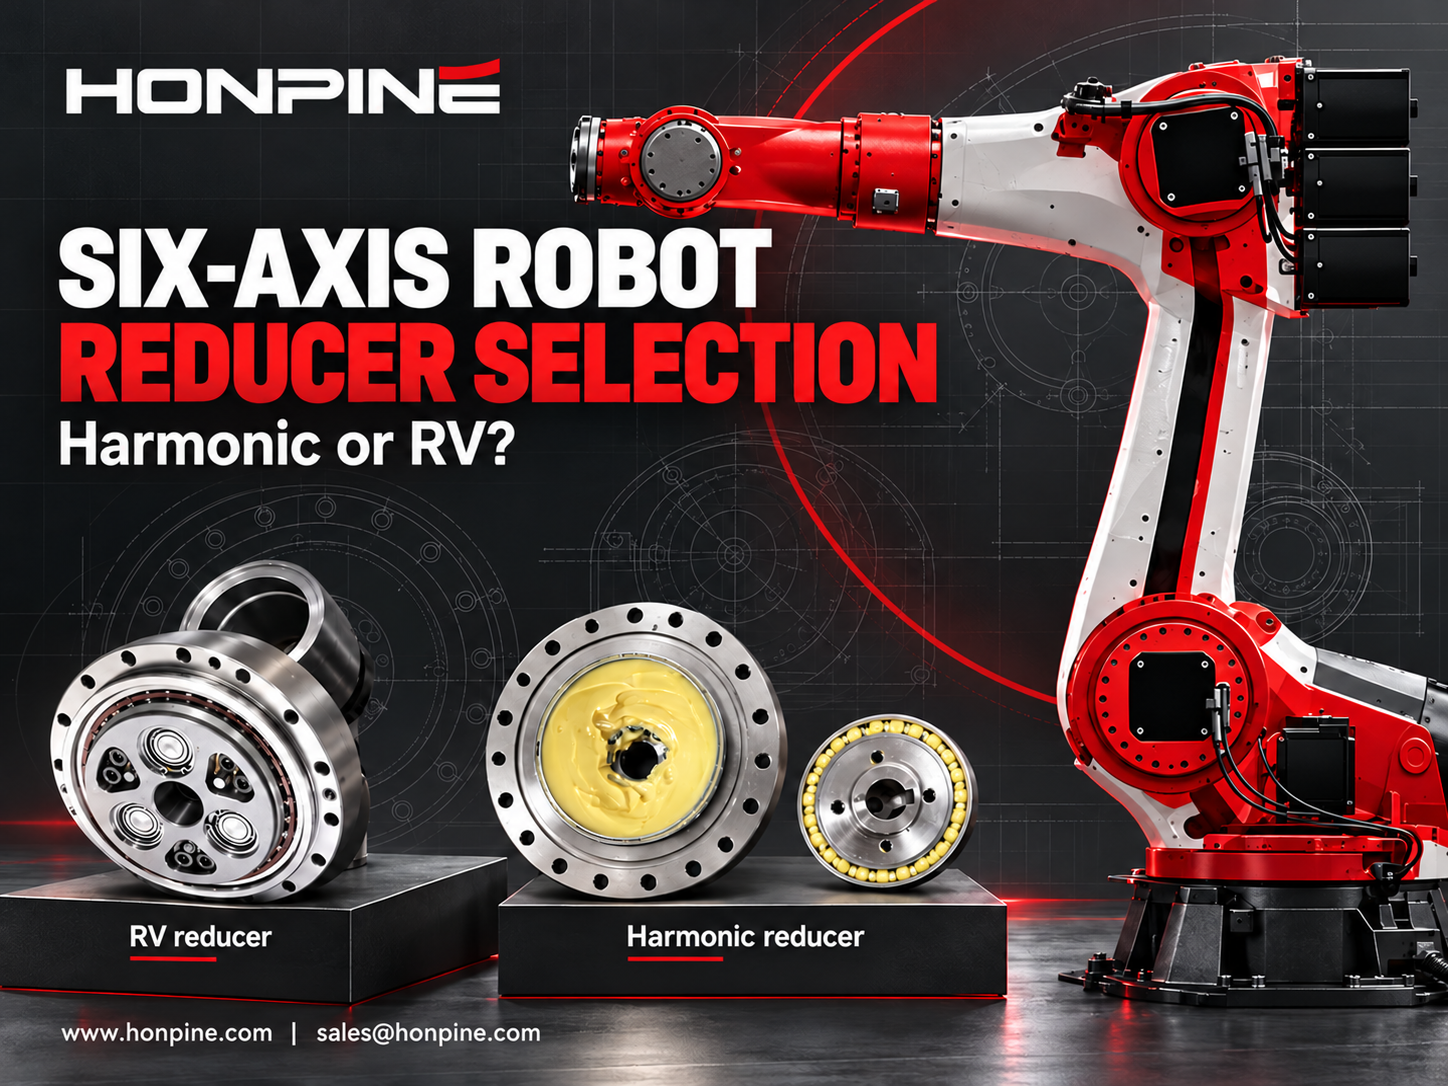
- 6軸ロボットの各軸に適したハーモニック減速機とRV減速機の選び方?6軸ロボットの関節にハーモニック減速機とRV減速機のどちらが必要かは、何によって決まるのでしょうか。トルク、慣性、衝撃荷重、軸受荷重、設置スペースによって異なります。このガイドでは、剛性、バックラッシ、寿命を実用的な観点から確認しながら、ベース、肩、肘、手首に適したハーモニック減速機とRV減速機の評価方法を説明します。各軸の要件に基づいて、適切な減速機構成を選定してください。
- RV減速機メーカー上位7社:ナブテスコはなぜ今も市場を支配しているのか?RV減速機メーカーの違いはどこにあるのでしょうか。また、なぜナブテスコはこの市場のベンチマークであり続けているのでしょうか。RV減速機の製造には、部品の精密加工、丁寧な組み立て、豊富なエンジニアリングのノウハウが求められます。本記事では、RV減速機および関連する伝動技術を手がけるメーカー7社を紹介し、ナブテスコの地位を支える強みを検証するとともに、HONPINEの開発能力について解説します。これにより、サプライヤーの全体像を把握できます。

{item.title}
{item.description}




