










HONPINE ロボット関節用モーターサプライヤー
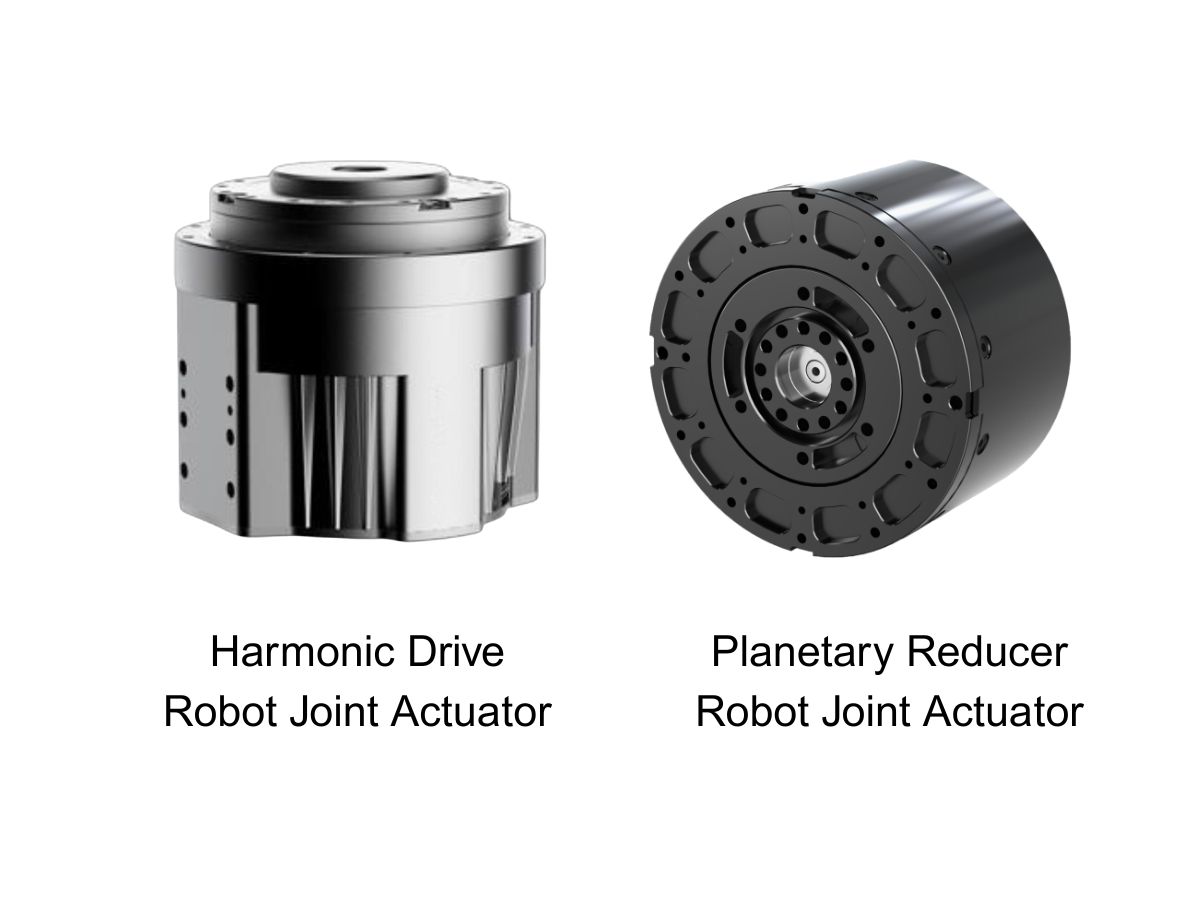
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?2026-05-11ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
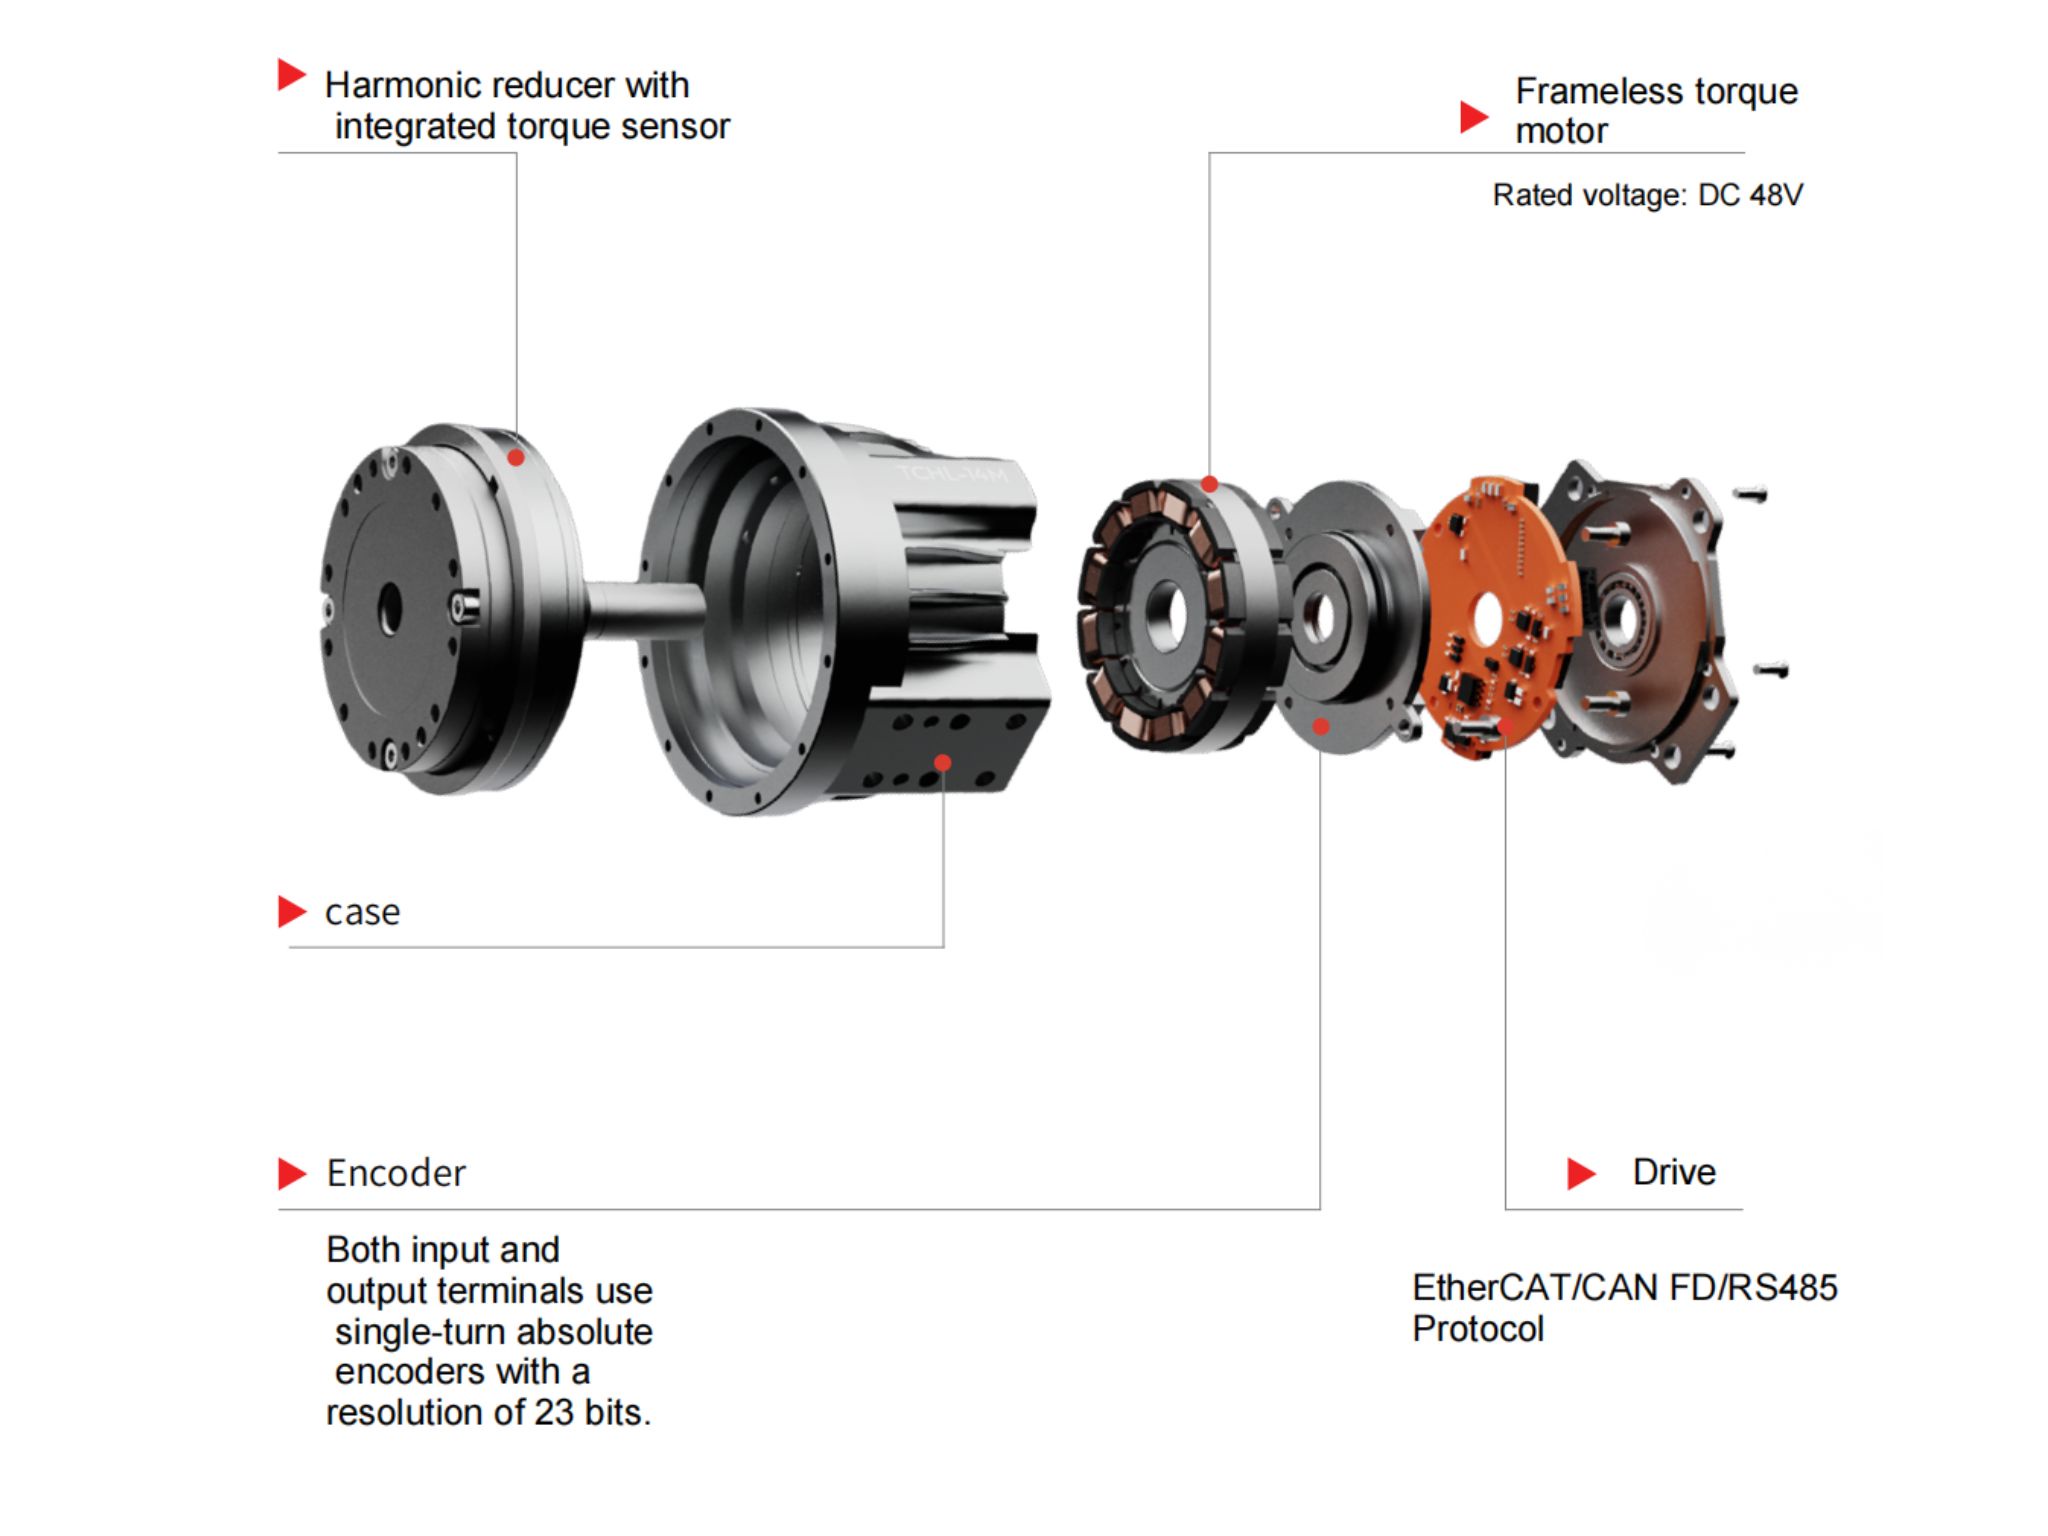
- トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュール2026-05-11HONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
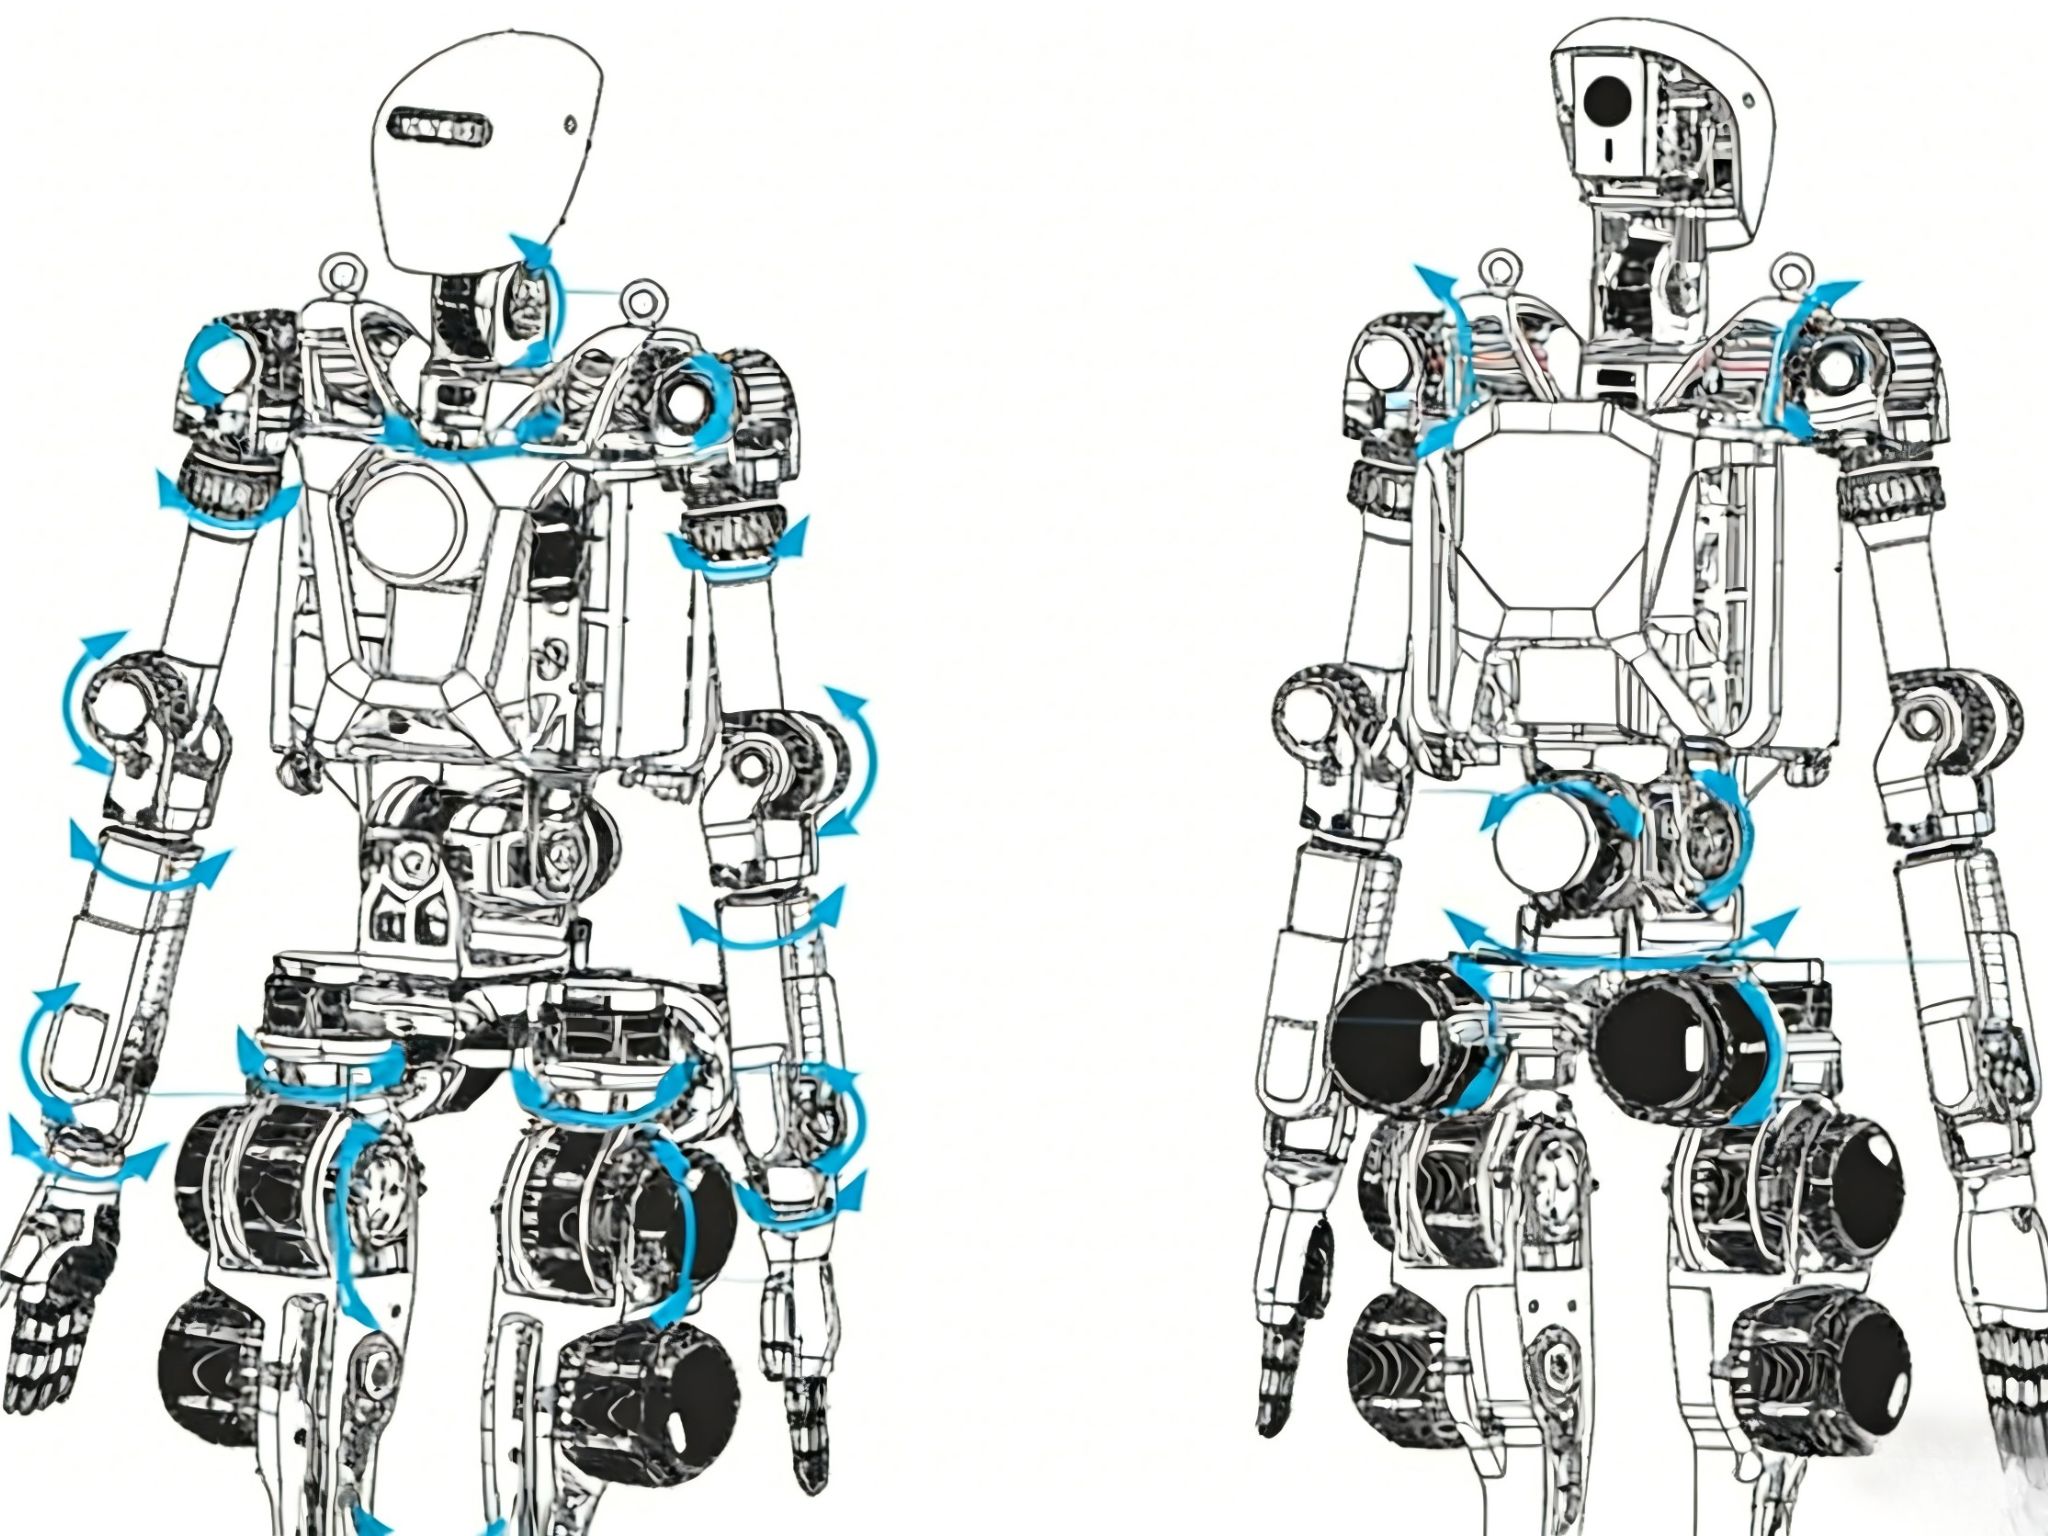
- なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?2026-05-19中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 - HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由2026-05-19医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
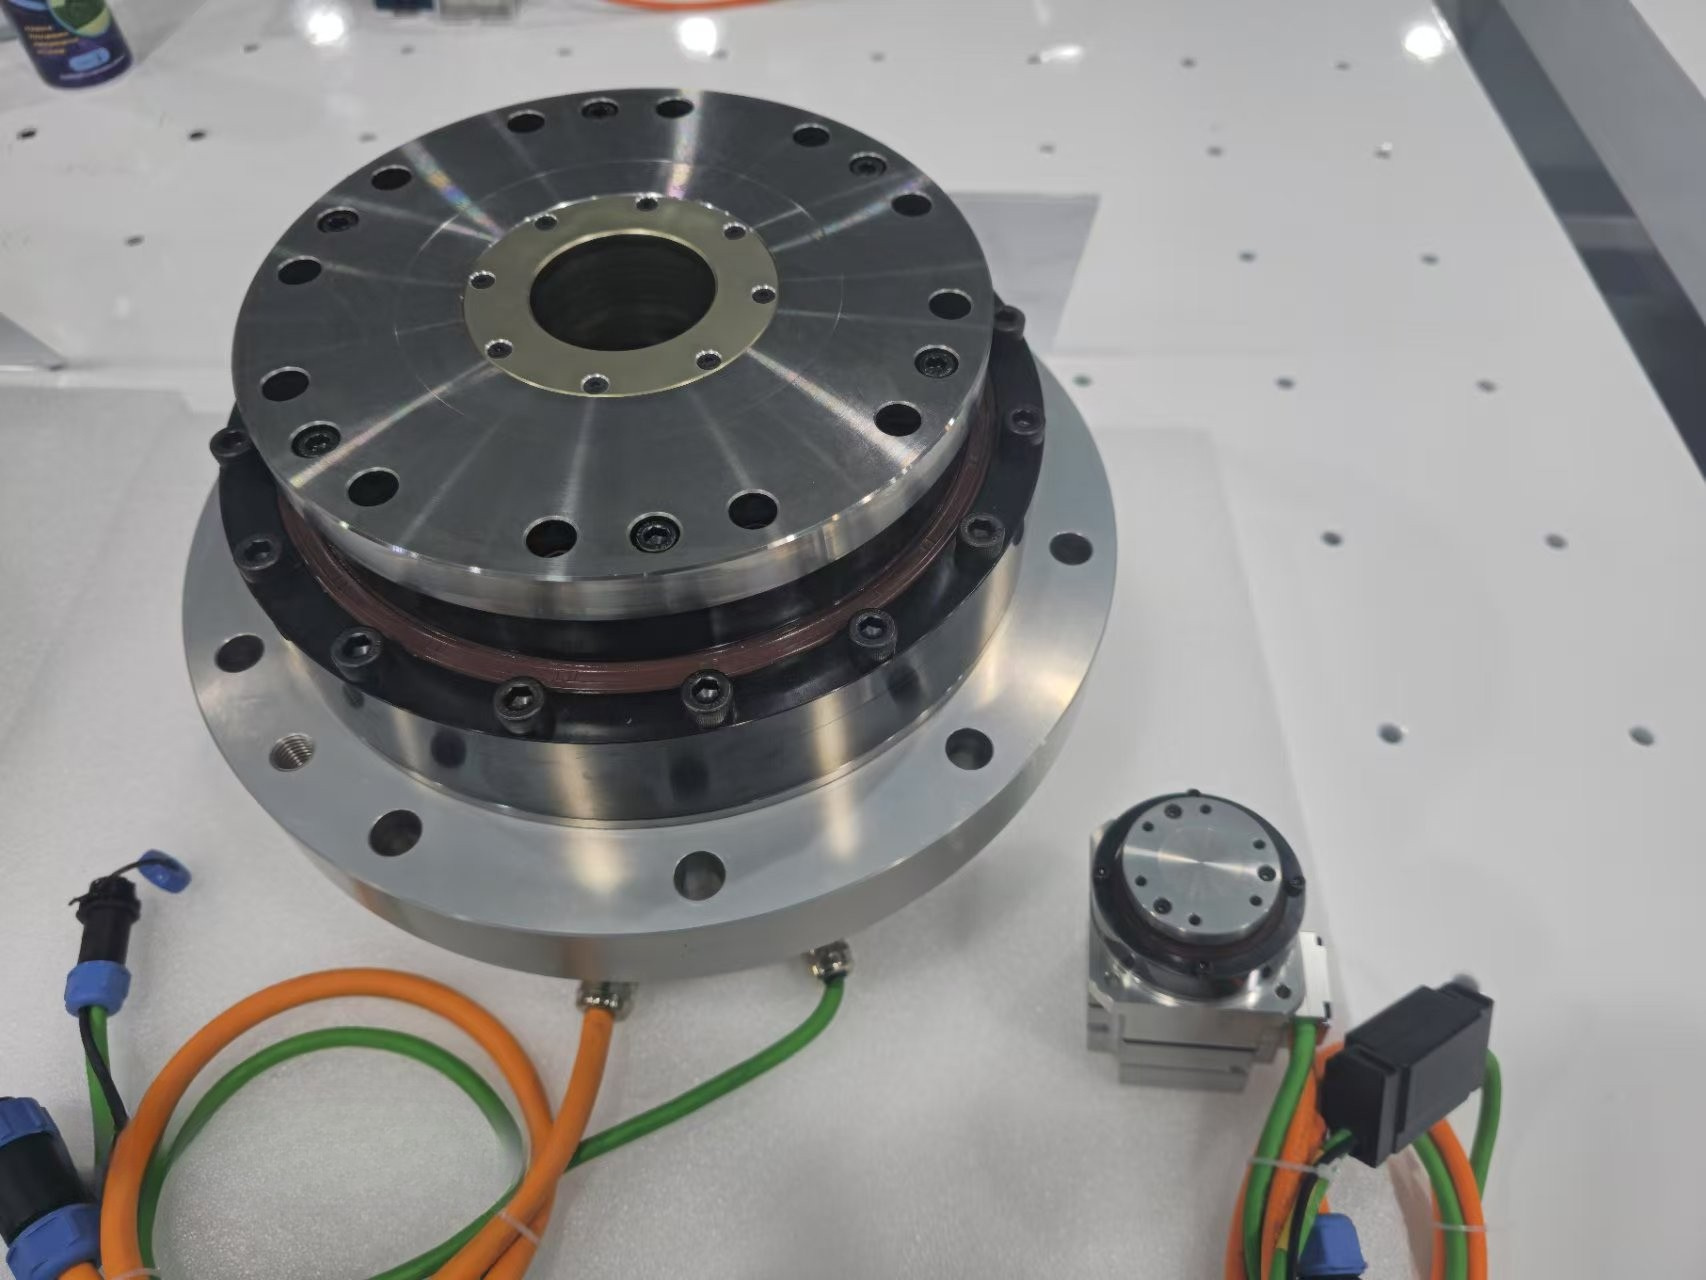
- HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するか2026-05-19HONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINE HPJM統合型ロボット関節モジュールは、限られたスペースでどのように高トルクを実現するのか?2026-11-03ロボット関節で高いトルク密度を実現しながら、設置スペースを最適化する方法をご紹介します。この記事では、HONPINE HPJM統合型ロボット関節モジュールが、部品の一体化、中空軸を通したケーブル配線、小型電気コネクタ、最適化された機械的な取り付け構造をどのように活用し、ヒューマノイドロボットやロボットアームの不要なスペースを削減するかを解説します。
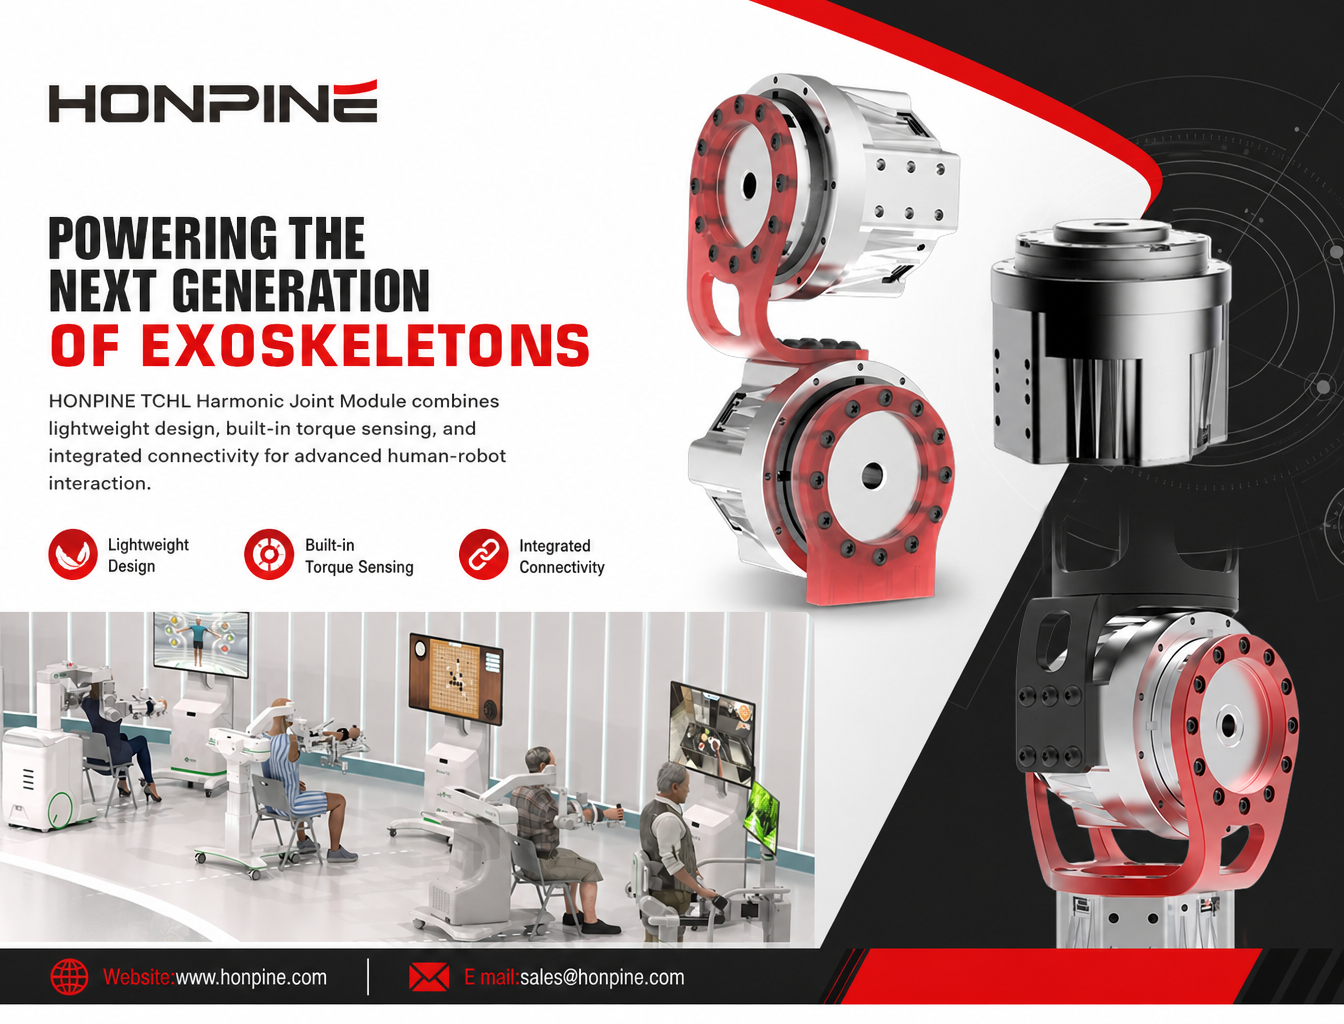
- HONPINE TCHLハーモニックジョイントモジュールが外骨格ロボットに適している理由2026-11-03HONPINE TCHLハーモニックジョイントモジュールは、軽量設計、コンパクトな機械統合、人とロボットの応答性の高いインタラクションが求められる外骨格ロボット向けに設計されています。出力側に内蔵されたトルクセンサー、高度に統合された構造、柔軟な接続構成を備えたTCHLは、下肢外骨格、上肢補助ロボット、リハビリテーション機器、産業用ウェアラブルロボット向けの関節駆動ソリューションを提供します。
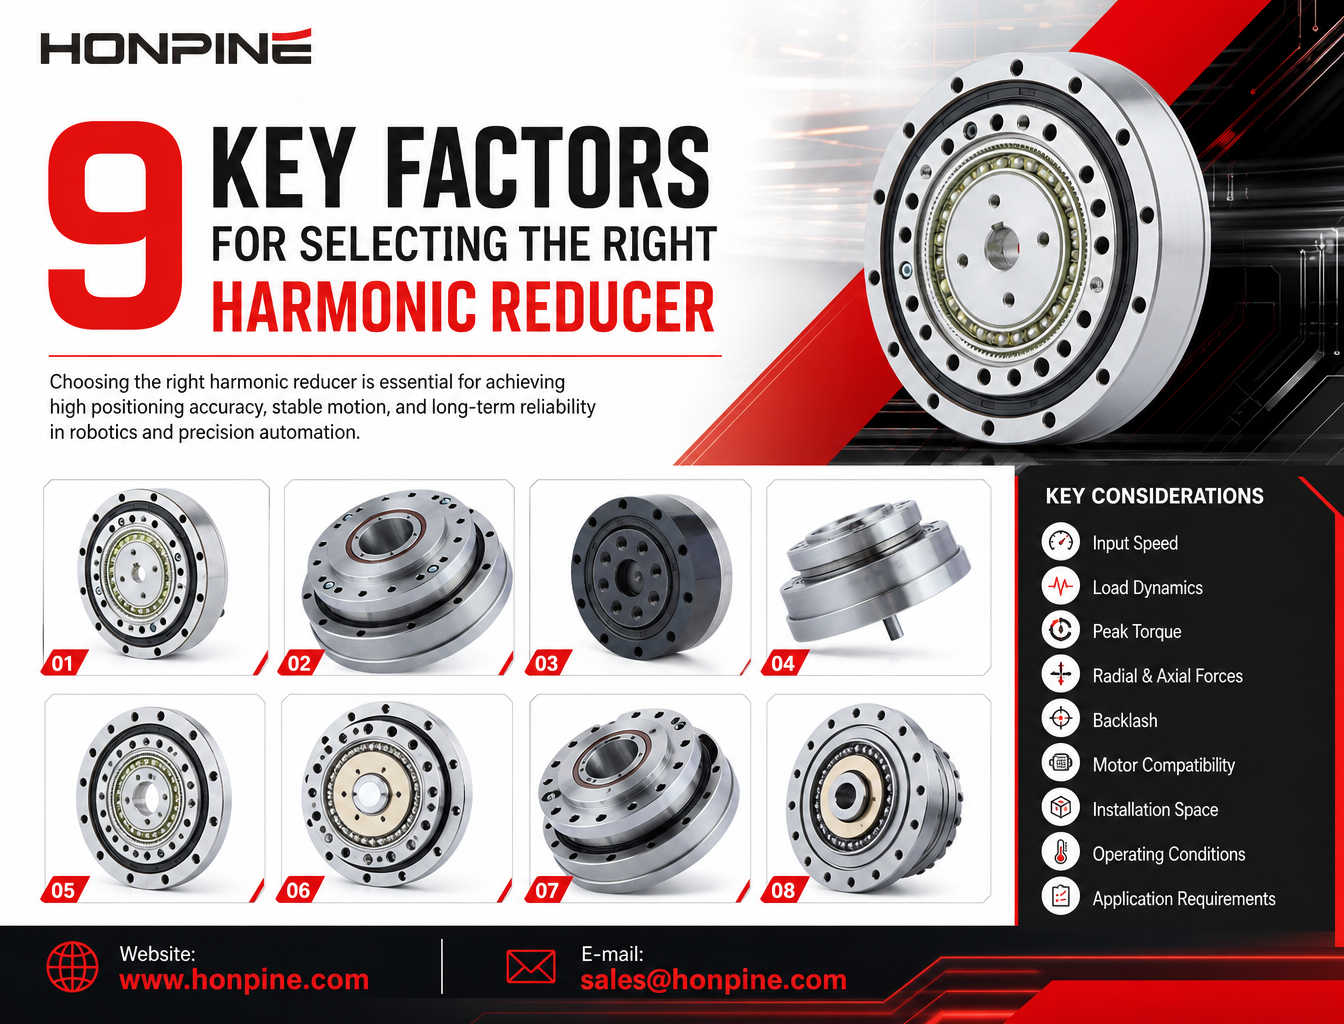
- ハーモニック減速機の選び方:知っておくべき9つの重要ポイント2026-11-02なぜ多くのロボット企業が、従来の分散駆動システムではなく、統合型ロボット関節モジュールを選ぶのでしょうか。ヒューマノイドロボット、協働ロボット、リハビリ用外骨格の進化が続くなか、メーカーはよりコンパクトで軽量、かつ組み込みやすいモーションソリューションを求めています。統合型ロボット関節モジュールは、フレームレス・トルクモーター、ハーモニック減速機、サーボドライブ、エンコーダ、出力ベアリングなどの主要部品を一つのアセンブリにまとめたものです。この構造により、機械的な複雑さを軽減し、配線を簡素化し、モーション制御の統合性を高め、ロボットの開発期間を短縮できます。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、統合型ロボット関節モジュールの6つの主な利点を解説し、従来の分散駆動構成と比較します。

{item.title}
{item.edit_time}
{item.description}
Search
Categories




